01TRANSFER
제품 이송
설비, 버퍼, 작업대 사이에서 제품을 옮깁니다.

AUTOMATION SCOPE
이송, 조립, 검사, 포장과 반복 수작업을 위한 맞춤형 장비와 로봇 셀을 설계합니다.
설비, 버퍼, 작업대 사이에서 제품을 옮깁니다.
반복되는 결합, 체결, 위치 맞춤 작업을 자동화합니다.
검사 결과에 따라 부품을 옮깁니다.
포장, 적재, 출하 핸들링을 자동화합니다.
안정적으로 반복되는 수작업 동작을 제어된 장비 시퀀스로 대체합니다.
MANUAL TO AUTOMATED
반복되는 수작업 동작을 클램핑, 위치 결정, 공정 수행, 검증으로 이어지는 정해진 시퀀스로 바꿉니다.
작업물을 정해진 자리에 고정합니다.
부품을 공정 위치에 맞춥니다.
제어된 동작으로 공정을 진행합니다.
공정 결과를 확인합니다.
예시: 원단 핸들링 및 재봉 공정
ACTUATION
힘, 속도, 정밀도, 작업 공간, 사이클 요구 조건에 따라 전동, 공압, 로봇 구동을 선택합니다.
반복 정밀도가 필요한 직선·회전 동작
빠르고 단순한 온·오프 동작
유연한 작업 범위와 여러 단계의 부품 핸들링
ROBOT AUTOMATION
접근 각도가 바뀌거나 정밀한 위치 결정과 연속된 동작이 필요한 작업은 로봇이 맡습니다.
고정된 위치의 직선·회전 동작에 적합합니다. 안정적으로 반복되는 작업에 맞습니다.
위치와 접근 각도가 달라지는 작업, 여러 단계의 핸들링에 사용합니다. 접근, 파지, 이송, 배치를 하나의 시퀀스로 수행합니다.
APPLICATION · 3D PRINTING
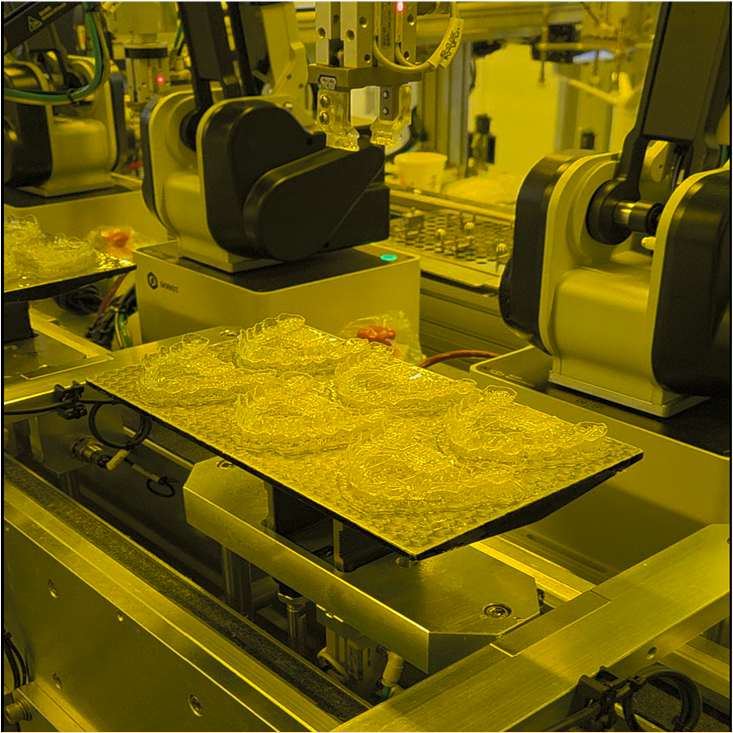
로봇 셀이 프린터 상태를 기준으로 빌드 플레이트를 교체하고 다음 출력 작업을 준비합니다.
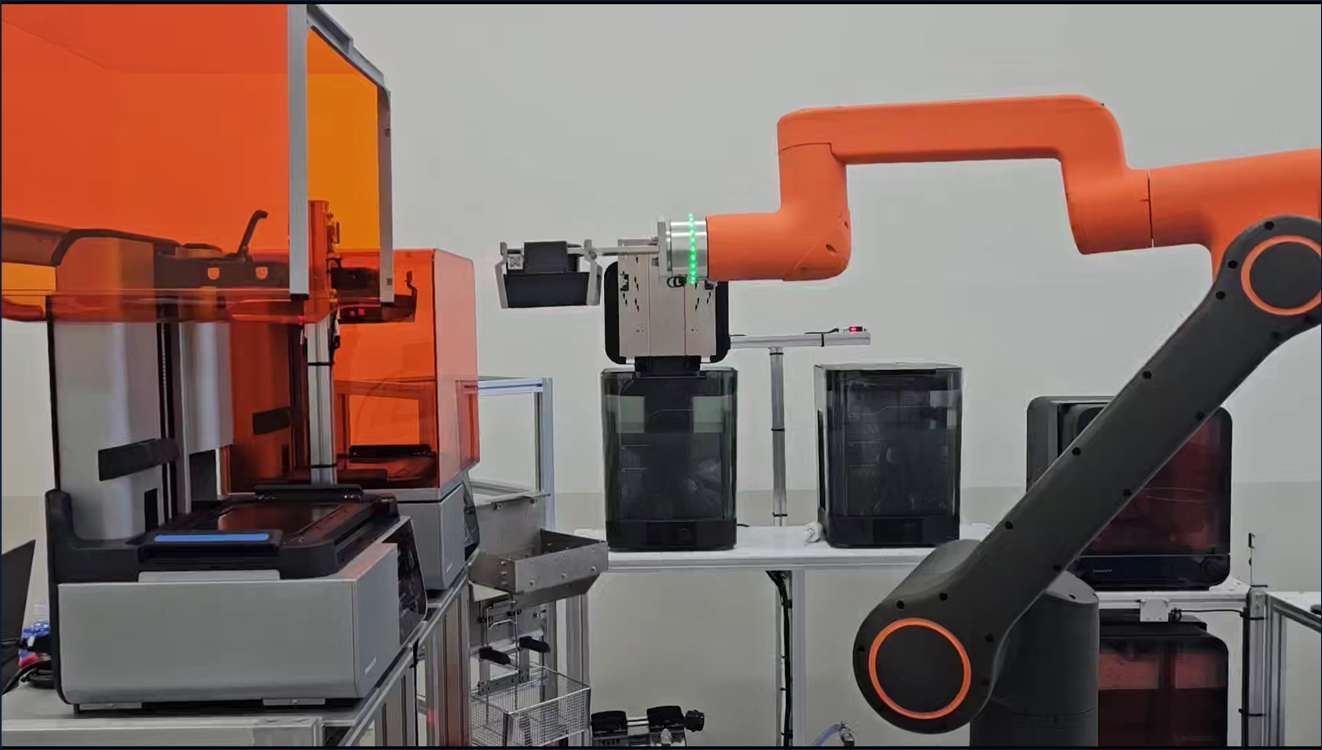
프린터의 출력 완료와 설비 준비 상태를 확인합니다.
완료된 빌드 플레이트에 접근해 파지하고 꺼냅니다.
플레이트를 옮기고 다음 작업을 위한 플레이트를 장착합니다.
INSPECTION-TRIGGERED SORTING
판정은 비전이 하고, 자동화 설비가 각 부품을 정해진 위치로 옮깁니다.
합격·불합격 또는 분류 정보를 받습니다.
분류 경로가 일정하면 실린더나 다이버터를 사용합니다.
위치, 자세, 목적지가 달라지는 부품은 로봇이 처리합니다.
HOW WE BUILD
작업 흐름과 목표 가격에 맞춰 구동기와 장비를 선택합니다.
작업 조건, 목표, 사이클 요구 사항을 정의합니다.
→실린더, 모터, 그리퍼, 로봇을 선정합니다.
→I/O, 동작 시퀀스, 작업자 조작부를 설계합니다.
→컨베이어, 센서, 인터록, 설비 인터페이스를 연결합니다.
선택 연동: 설비 신호, 비전 결과, 생산 정보
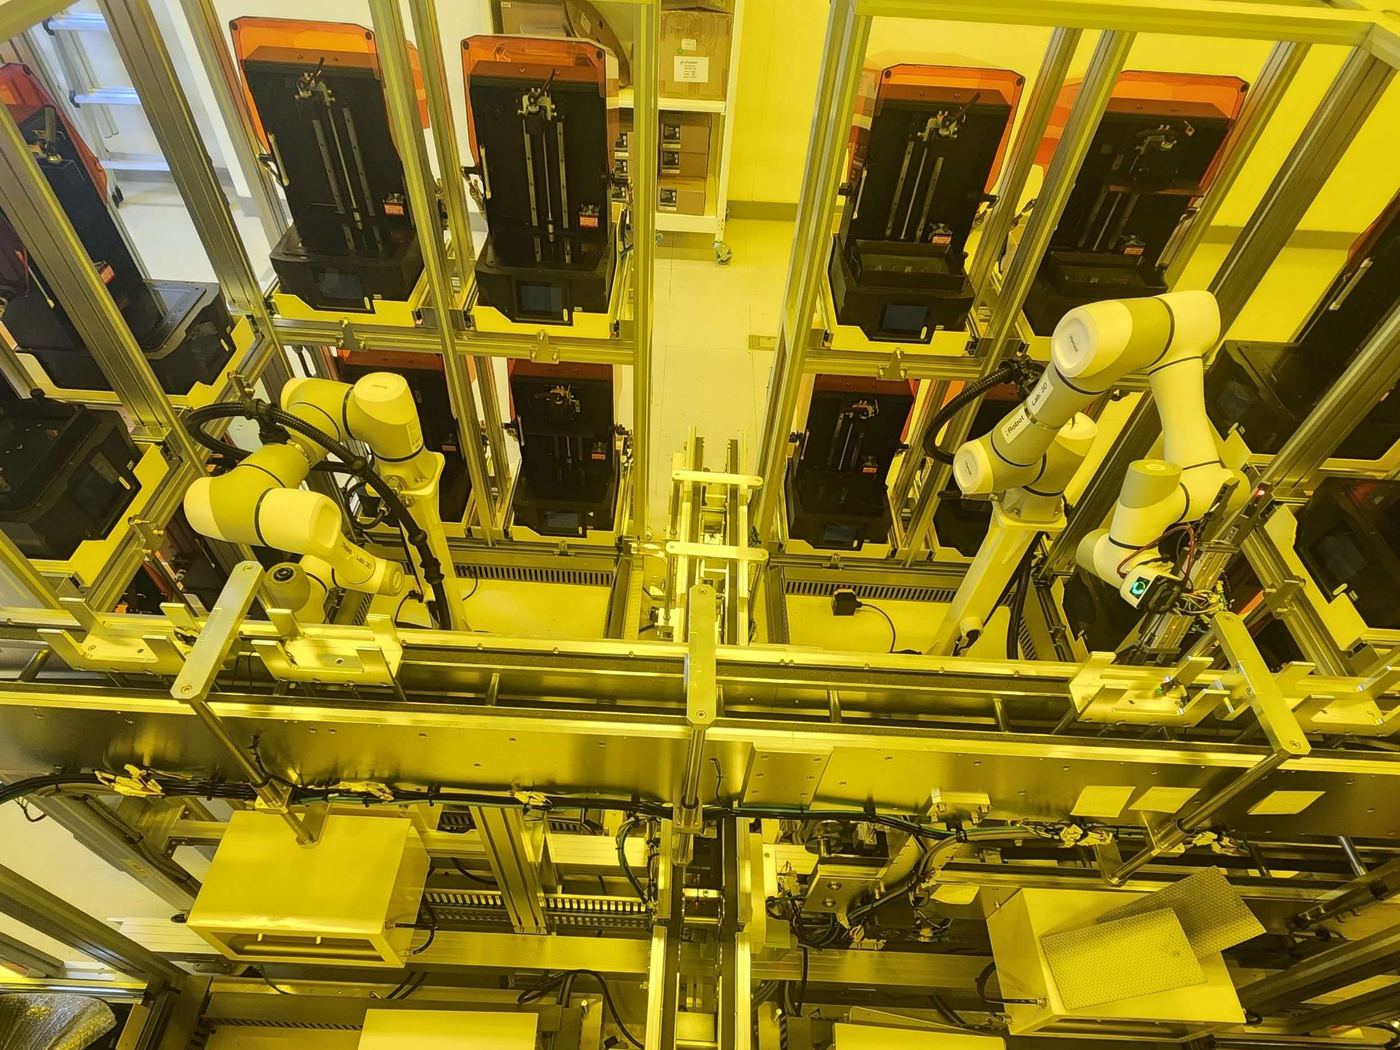
INTEGRATED CELL
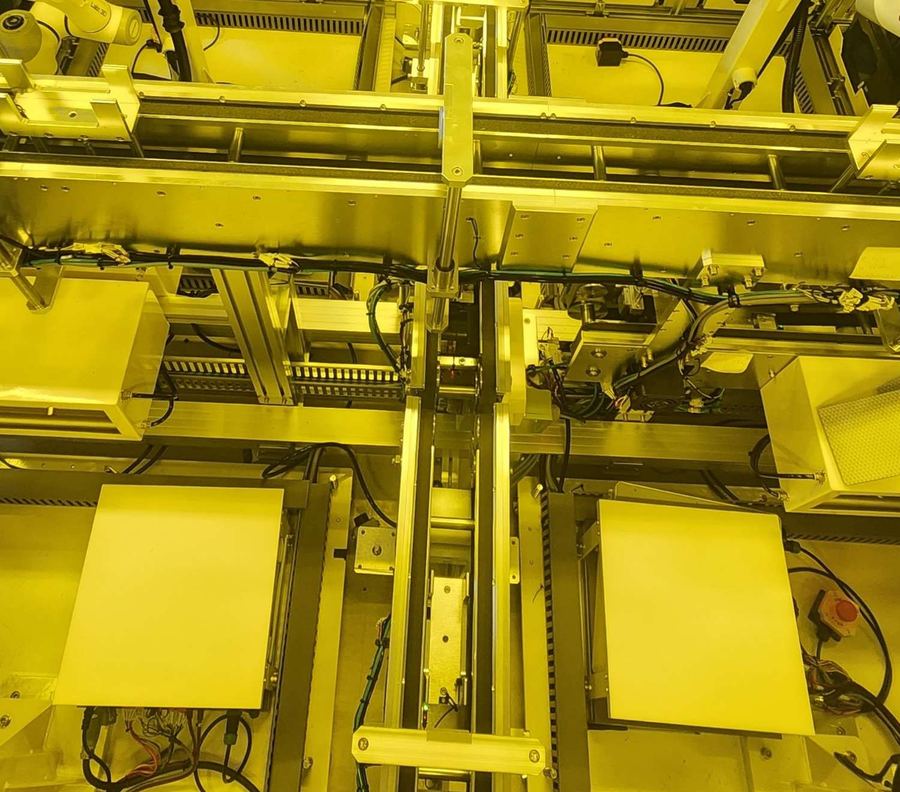
언로딩, 검사, 이송, 포장을 하나의 제어된 공정으로 연결합니다.
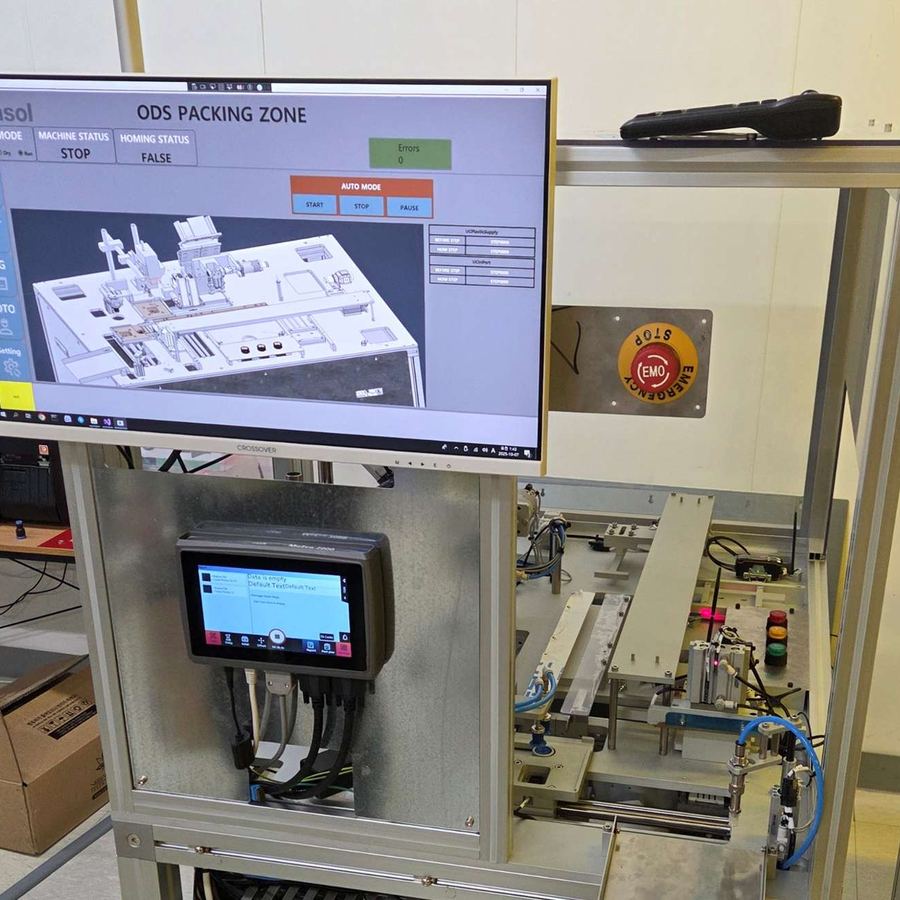
작업 내용, 사이클 목표, 현재 레이아웃을 남겨주시면 자동화 범위와 구성을 함께 검토하겠습니다.